
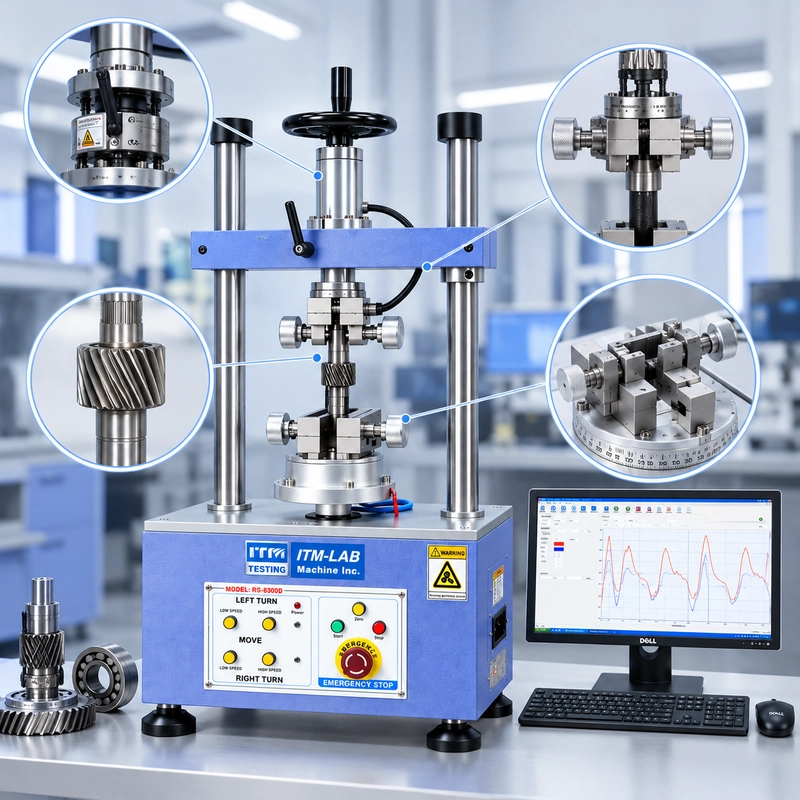
एक ग्राहक हमें बताता है, "शाफ्ट टॉर्क लगभग 0.8 N·m है। "
यह टॉर्क टेस्टर चुनने के लिए पर्याप्त जानकारी की तरह लगता है। व्यवहार में, यह आमतौर पर नहीं होता है।
हम जो पहला प्रश्न पूछेंगे वे हैं: <मजबूत डेटा-स्टार्ट="434" डेटा-एंड ="584">क्या 0.8 N·m रनिंग टॉर्क है या उच्चतम टॉर्क है? क्या होता है जब शाफ्ट पहली बार चलना शुरू करता है? क्या रोटेशन के माध्यम से टोक़ बदलता है?
0.8 N·m पर चलने वाले घटक को आराम से मुक्त होने के लिए 1.2 N·m की आवश्यकता हो सकती है। बाद में उसी रोटेशन में, एक सील, असर, गियर इंटरफ़ेस, या कोई अन्य यांत्रिक संक्रमण एक संक्षिप्त 1.4 एनएम शिखर का उत्पादन कर सकता है।
उनमें से कोई भी मान आवश्यक रूप से गलत नहीं है। वे एक ही यांत्रिक घटना के विभिन्न भागों का वर्णन करते हैं।
शाफ्ट, बीयरिंग, झाड़ियों, सील, कपलिंग, रोटरी जोड़ों और अन्य यांत्रिक असेंबलियों का परीक्षण करते समय यह अंतर मायने रखता है। टॉर्क रेंज का चयन करते समय यह भी मायने रखता है, क्योंकि अकेले सामान्य रनिंग टॉर्क के आसपास एक सेंसर को आकार देने से वास्तविक शिखर को इच्छित माप सीमा के बाहर छोड़ दिया जा सकता है।
एक उपयोगी <मजबूत डेटा-स्टार्ट="1212" डेटा-एंड ="1233">शाफ्ट टॉर्क टेस्ट इसलिए ईवेंट को परिभाषित करके शुरू होता है - मशीन की क्षमता चुनकर नहीं।
यह मार्गदर्शिका बताती है कि <मजबूत डेटा-स्टार्ट="1351" डेटा-एंड ="1404">ब्रेकअवे टॉर्क, रनिंग टॉर्क, और पीक टॉर्क, टॉर्क-एंगल कर्व को कैसे पढ़ें, और रोटरी घटक परीक्षण के लिए फिक्स्चर, गति, दिशा, संरेखण, सेंसर रेंज और डेटा अधिग्रहण को कॉन्फ़िगर करते समय हम क्या देखते हैं।

शाफ्ट टॉर्क टेस्ट वास्तव में क्या मापता है?
अपने सबसे सरल रूप में, एक शाफ्ट टोक़ परीक्षण नियंत्रित गति के तहत एक घटक के घूर्णी प्रतिरोध को मापता है।
DUT को एक स्थिरता में लगाया जाता है, इसकी कार्यात्मक धुरी के चारों ओर रोटेशन लगाया जाता है, और टोक़ प्रतिक्रिया को मापा जाता है।
परीक्षण से हमें क्या चाहिए यह घटक पर निर्भर करता है।
एक असर असेंबली के लिए, चिंता रोटेशन शुरू करने के लिए आवश्यक टोक़ हो सकती है। रोटरी सील के लिए, चलने का प्रतिरोध अधिक मायने रख सकता है। एक गियर वाले तंत्र के लिए, एक अधिकतम मान हमें बहुत कम बता सकता है क्योंकि प्रतिरोध कोणीय स्थिति के साथ बार-बार बदलता है।
इसीलिए, परीक्षण को कॉन्फ़िगर करने से पहले, यह संभावित मापों को अलग करने में मदद करता है:
"शाफ्ट टॉर्क टेस्ट" का मतलब यह भी नहीं है कि DUT एक नंगे शाफ्ट होना चाहिए। एक ही माप दृष्टिकोण का उपयोग बीयरिंग, झाड़ियों, कपलिंग, रोटरी सील, जोड़ों, गियर वाले तंत्र, समायोजन असेंबलियों और पूर्ण रोटरी घटकों के लिए किया जा सकता है।
एक अंतर जल्दी करने लायक है: यह लेख <मजबूत डेटा-स्टार्ट="3844" डेटा-एंड ="3880">यांत्रिक घूर्णी प्रतिरोध, मोटर प्रदर्शन परीक्षण के बारे में है।
एक मोटर परीक्षण लोड के तहत आउटपुट टॉर्क, गति, शक्ति और दक्षता की विशेषता हो सकती है। यहां, सवाल अलग है: <मजबूत डेटा-स्टार्ट="4033" डेटा-एंड="4128">घटक स्वयं कितना प्रतिरोध उत्पन्न करता है क्योंकि यह शुरू होता है और घूमता रहता है?
ब्रेकअवे टॉर्क: शुरुआत में क्या होता है?
बेयरिंग-एंड-सील शाफ्ट असेंबली पर विचार करें।
उदाहरण के लिए, मान लीजिए कि परीक्षण शुरू होने से पहले DUT को माउंट किया गया है, संरेखित किया गया है, और स्थिर रहने की अनुमति दी गई है। परीक्षक निर्धारित गति से घूमना शुरू कर देता है।
टॉर्क बढ़ जाता है।
शाफ्ट अभी भी स्थिर है।
रीडिंग पहुंचती है:
1.05 N·m
शाफ्ट हिलना शुरू हो जाता है, और टॉर्क बहुत कम बैंड में गिर जाता है:
0.55–0.65 N·m
वह प्रारंभिक 1.05 N·m इवेंट <मजबूत डेटा-स्टार्ट="4602" डेटा-एंड ="4622">ब्रेकअवे टॉर्क है।
ब्रेकअवे टॉर्क - जिसे कभी-कभी उत्पाद विनिर्देश में शुरुआती टोक़ कहा जाता है - आराम से गति में संक्रमण पर मौजूद प्रतिरोध पर काबू पाने से जुड़ा होता है।
ब्रेकअवे और रनिंग टॉर्क के बीच का अंतर कई जगहों से आ सकता है: स्थैतिक घर्षण, सील संपर्क, असर प्रीलोड, स्नेहक की स्थिति, सतह आसंजन, या यांत्रिक हस्तक्षेप।
वास्तविक परीक्षण के दौरान महत्वपूर्ण हिस्सा अकेले संख्या से कारण ग्रहण करना नहीं है।
यदि हम अप्रत्याशित रूप से उच्च ब्रेकअवे मान देखते हैं, तो हम पहले परीक्षण की स्थिति की पुष्टि करते हैं: क्या DUT उसी तरह घुड़सवार था? क्या उसी प्रारंभिक स्थिति का उपयोग किया गया था? क्या घटक उसी अवधि के लिए स्थिर था? क्या स्थिरता में कुछ फिसल गया?
सेटअप नियंत्रित होने के बाद ही घटकों की तुलना करने के लिए टॉर्क अंतर उपयोगी हो जाता है।
हमारे उदाहरणात्मक DUT के लिए:
Breakaway: 1.05 N·m
<मजबूत डेटा-स्टार्ट="5486" डेटा-एंड="5519">रनिंग क्षेत्र: 0.55–0.65 एनएम
यह अंतर हमें तुरंत उपकरण चयन के बारे में भी कुछ बताता है: अकेले 0.6 N·m रनिंग वैल्यू के आसपास चुनी गई एक टॉर्क रेंज गलत शुरुआती बिंदु होगी।
रनिंग टॉर्क अक्सर एक क्षेत्र होता है, एक नंबर नहीं
एक बार जब शाफ्ट चलना शुरू कर देता है, तो वक्र चल रहे क्षेत्र में प्रवेश करता है।
यह वह जगह है जहाँ हम अक्सर परीक्षण अनुरोधों में एक और अतिसरलीकरण देखते हैं:
<ब्लॉककोट डेटा-स्टार्ट='5896" डेटा-एंड ='5924">"रनिंग टॉर्क: 0.6 N·m।
यह पूरी तरह से मान्य विनिर्देश हो सकता है। लेकिन जब हम वास्तविक वक्र को देखते हैं, तो प्रतिरोध पूरी तरह से सपाट 0.60 N·m रेखा पर बैठने के बजाय 0.55 और 0.65 N·m के बीच जा सकता है।
यह कई वास्तविक यांत्रिक असेंबलियों के लिए सामान्य है।
एक सील घर्षण का एक व्यापक बैंड उत्पन्न कर सकती है। एक गियर वाला तंत्र एक दोहराए जाने वाला पैटर्न दिखा सकता है। एक बियरिंग असेंबली अधिकांश क्रांति के माध्यम से स्थिर हो सकती है और फिर एक कोणीय स्थिति में थोड़ा ऊपर उठ सकती है।
परीक्षण की आवश्यकता के आधार पर, हमारे उदाहरणात्मक चलने वाले क्षेत्र को इस प्रकार रिपोर्ट किया जा सकता है:
<मजबूत डेटा-स्टार्ट="6463" डेटा-एंड="6472">मतलब: 0.60 एनएम<बीआर डेटा-स्टार्ट="6481" डेटा-एंड="6484"><मजबूत डेटा-स्टार्ट="6484" डेटा-एंड="6496">न्यूनतम: 0.55 एनएम<बीआर डेटा-स्टार्ट="6505" डेटा-एंड="6508"><मजबूत डेटा-स्टार्ट="6508" डेटा-एंड="6520">अधिकतम: 0.65 एनएम<बीआर डेटा-स्टार्ट="6529" डेटा-एंड="6532"><मजबूत डेटा-स्टार्ट="6532" डेटा-एंड="6559">पीक-टू-पीक भिन्नता: 0.10 उत्तर मीटर
ये मान उदाहरण हैं, स्वीकृति सीमा नहीं।
सही रिपोर्टिंग विधि ग्राहक के ड्राइंग, विनिर्देश, परीक्षण प्रक्रिया या इंजीनियरिंग उद्देश्य से आनी चाहिए।
यही कारण है कि हम डेटा आउटपुट को कॉन्फ़िगर करने से पहले यह स्पष्ट करना पसंद करते हैं कि "रनिंग टॉर्क" का क्या अर्थ है। कुछ ग्राहकों को उत्पादन निरीक्षण के लिए एक औसत मूल्य की आवश्यकता होती है। दूसरों को न्यूनतम, अधिकतम और औसत मूल्यों की आवश्यकता होती है। समस्या निवारण या विकास कार्य के लिए, पूरा वक्र उनमें से किसी की तुलना में अधिक उपयोगी हो सकता है।
ब्रेकअवे टॉर्क स्वचालित रूप से पीक टॉर्क नहीं है
इस अंतर को याद करना आसान है।
ब्रेकअवे टॉर्क और पीक टॉर्क अक्सर एक ही मान होते हैं क्योंकि सबसे बड़ा प्रतिरोध अक्सर तब होता है जब घटक पहली बार चलना शुरू करता है।
लेकिन उनका मतलब एक ही नहीं है।
Breakaway टॉर्क एक ईवेंट की पहचान करता है।
यह आराम से गति में संक्रमण पर होता है।
पीक टॉर्क एक परिमाण की पहचान करता है।
यह परिभाषित परीक्षण के भीतर उच्चतम मापा गया टॉर्क है।
मान लीजिए कि एक शाफ्ट उत्पन्न करता है:
ब्रेकअवे: 1.05 N·m
और कोई भी बाद का बिंदु उस मान से अधिक नहीं है।
इस मामले में, ब्रेकअवे टॉर्क भी पीक टॉर्क है।
अब एक और DUT पर विचार करें:
ब्रेकअवे: 0.90 N·m
गति शुरू होने के बाद, घटक 0.60 N·m के आसपास स्थिर हो जाता है। हालाँकि, 220° पर, प्रतिरोध बढ़ जाता है:
1.20 N·m
अब:
ब्रेकअवे टॉर्क = 0.90 N·m
<मजबूत डेटा-स्टार्ट="7898" डेटा-एंड ="7924">पीक टॉर्क = 1.20 N·m
वह 1.20 N·m चोटी हमें जांच करने के लिए एक स्थान देती है। यह हमें स्वचालित रूप से नहीं बताता है कि इसका कारण असर, सील, गियर इंटरफ़ेस, हस्तक्षेप, संरेखण समस्या, या कुछ और है या नहीं।
यही वह जगह है जहां टॉर्क-एंगल वक्र अकेले अधिकतम मूल्य की तुलना में बहुत अधिक उपयोगी हो जाता है।
एक टॉर्क-एंगल वक्र पढ़ना
जब हम रोटरी परीक्षण डेटा की समीक्षा करते हैं, तो अधिकतम टॉर्क आमतौर पर हमारे द्वारा देखे जाने वाले पहले नंबरों में से एक होता है।
यह उत्तर देता है:
<मजबूत डेटा-स्टार्ट="8363" डेटा-एंड="8395">टॉर्क कितना ऊंचा हो गया?
वक्र एक और प्रश्न का उत्तर देता है:
यह कहाँ हुआ?
हमारे उदाहरणात्मक शाफ्ट असेंबली पर लौटें।
परीक्षण की शुरुआत में, टॉर्क एक <मजबूत डेटा-स्टार्ट="8553" डेटा-एंड ="8580">1.05 एनएम ब्रेकअवे पीक पर चढ़ता है।
एक बार जब शाफ्ट हिलना शुरू कर देता है, तो यह एक <मजबूत डेटा-स्टार्ट="8631" डेटा-एंड ="8663">0.55–0.65 एनएम रनिंग क्षेत्र में बस
जाता है।फिर, 168° के पास, टॉर्क सामान्य रनिंग बैंड में वापस जाने से पहले <मजबूत डेटा-स्टार्ट="8703" डेटा-एंड ="8715">0.92 एनएम तक बढ़ जाता है।
यदि रिपोर्ट केवल संग्रहीत है:
<मजबूत डेटा-स्टार्ट="8796" डेटा-एंड="8825">अधिकतम टॉर्क = 1.05 N·m
168° घटना परिणाम से गायब हो जाएगी।
वक्र इसे दृश्यमान बनाता है।
हम जो नहीं करेंगे वह तुरंत 0.92 N·m वृद्धि को "असर दोष" लेबल करना है। डेटा ने यह साबित नहीं किया है।
इसके बजाय, यह हमें प्रश्नों का एक बेहतर सेट देता है:
क्या अगले रन पर वृद्धि फिर से 168° के पास दिखाई देती है?
क्या DUT को हटाने और फिर से माउंट करने के बाद भी यह रहता है?
क्या कोई अन्य नमूना वही पैटर्न दिखाता है?
क्या यह दोनों घूर्णी दिशाओं में होता है?
वक्र जांच को कम कर देता है। यह इसे प्रतिस्थापित नहीं करता है।
समान पीक टॉर्क। विभिन्न यांत्रिक व्यवहार।
रोटरी परीक्षण से एक उपयोगी उदाहरण दो घटक हैं जो एक ही पीक-टॉर्क सीमा को पार करते हैं लेकिन बहुत अलग वक्र उत्पन्न करते हैं।
मान लें कि दोनों पहुंच हैं:
1.10 N·m
घटक A एक स्पष्ट प्रारंभिक ब्रेकअवे ईवेंट दिखाता है। टॉर्क तब गिरता है और अपेक्षाकृत स्थिर रनिंग बैंड के भीतर रहता है।
घटक B समान अधिकतम तक पहुंचता है, लेकिन इसके चलने वाले क्षेत्र में दोहराई जाने वाली वृद्धि और गिरावट होती है। एक कोणीय स्थिति भी एक संकीर्ण टोक़ स्पाइक पैदा करती है।
यदि निरीक्षण रिकॉर्ड में केवल शामिल हैं:
<मजबूत डेटा-स्टार्ट="10445" डेटा-एंड="10464">पीक = 1.10 एनएम
वे दोनों घटक समान दिखते हैं।
वे समान व्यवहार नहीं कर रहे हैं।
इसका मतलब यह नहीं है कि घटक B विफल हो जाता है। उदाहरण के लिए, एक गियर या अनुक्रमित तंत्र, स्वाभाविक रूप से आवधिक प्रतिरोध उत्पन्न कर सकता है। ड्राइंग या परीक्षण विनिर्देश हमें बताना चाहिए कि क्या स्वीकार्य है।
लेकिन अगर इंजीनियरिंग का उद्देश्य घूर्णी व्यवहार की तुलना करना है, तो एक अधिकतम मूल्य ने अधिकांश उपयोगी जानकारी को फेंक दिया है।

घूर्णी गति एक परीक्षण स्थिति है
रोटरी टॉर्क एप्लिकेशन पर चर्चा करते समय हम हमेशा एक विवरण जानना चाहते हैं वह है गति।
एक ग्राहक प्रदान कर सकता है:
<मजबूत डेटा-स्टार्ट="11621" डेटा-एंड="11638">टॉर्क: 2 एनएम
<मजबूत डेटा-स्टार्ट="11640" डेटा-एंड="11658">रोटेशन: 360°
लेकिन RPM को छोड़ दें।
कुछ घटकों के लिए, वह गुम संख्या मायने रखती है।
स्नेहक व्यवहार, सील घर्षण, चिपचिपा प्रतिरोध और गतिशील संपर्क मापा टोक़ को घूर्णी गति के प्रति संवेदनशील बना सकता है। इसलिए 5 आरपीएम पर किए गए परीक्षण की तुलना स्वचालित रूप से 60 आरपीएम पर किए गए एक से नहीं की जानी चाहिए।
इसका मतलब यह नहीं है कि प्रत्येक DUT एक सार्थक अंतर दिखाएगा। कुछ प्रासंगिक सीमा को लेकर अपेक्षाकृत असंवेदनशील होंगे।
व्यावहारिक नियम है:
<ब्लॉककोट डेटा-स्टार्ट="12120" डेटा-एंड ="12233">यदि गति बदलती है, तो इसे एक बदली हुई परीक्षण स्थिति के रूप में मानें जब तक कि विधि पहले से ही अन्यथा स्थापित न हो जाए।
हम शाफ्ट टॉर्क परीक्षण के लिए एक सार्वभौमिक "सर्वोत्तम गति" की अनुशंसा नहीं करते हैं क्योंकि ऐसा कोई सार्थक मूल्य नहीं है जो हर असर, सील, युग्मन या रोटरी तंत्र पर लागू होता है।
उत्पाद विनिर्देश, मान्य आंतरिक विधि, इंजीनियरिंग आवश्यकता, या वास्तविक अनुप्रयोग उद्देश्य द्वारा परिभाषित गति का उपयोग करें—और इसे परीक्षण रिकॉर्ड में शामिल करें।
सीडब्ल्यू और सीसीडब्ल्यू स्वचालित रूप से समकक्ष नहीं हैं
Direction एक और फ़ील्ड है जो कभी-कभी प्रारंभिक पूछताछ से गायब होता है.
यदि DUT दोनों दिशाओं में संचालित होता है, तो हम जानना चाहते हैं कि परीक्षण की आवश्यकता है या नहीं:
<मजबूत डेटा-प्रारंभ ="12796" डेटा-अंत ="12802">CW
<मजबूत डेटा-स्टार्ट="12804" डेटा-एंड="12811">सीसीडब्ल्यू
या:
दोनों
एक रोटरी असेंबली दिखा सकती है:
CW ब्रेकअवे: 0.82 N·m
<मजबूत डेटा-स्टार्ट="12887" डेटा-एंड="12914">सीसीडब्ल्यू ब्रेकअवे: 0.96 एनएम
स्थानीय शिखर का चलने वाला क्षेत्र या कोणीय स्थिति भी भिन्न हो सकती है।
सील अभिविन्यास, धागे, असर की स्थिति, असेंबली प्रीलोड, गियर ज्यामिति, या अन्य असममित यांत्रिक विशेषताएं दिशात्मक अंतर में योगदान कर सकती हैं।
फिर से, वक्र हमें बताता है कि व्यवहार बदल गया है। यह साबित नहीं करता है कि किस आंतरिक तंत्र ने परिवर्तन का कारण बना।
यदि सेवा में दोनों दिशाएँ मायने रखती हैं, तो दोनों को सामान्य रूप से परीक्षण में परिभाषित किया जाना चाहिए, बजाय यह मानने के कि एक दिशा दूसरे का प्रतिनिधित्व करती है।

स्थिरता और संरेखण: जहां अच्छे सेंसर खराब परीक्षण उत्पन्न करते
हैंएक सटीक टॉर्क सेंसर वैध शाफ्ट टॉर्क टेस्ट की गारंटी नहीं देता है।
सेंसर के सीमित कारक बनने से पहले कुछ सबसे महत्वपूर्ण समस्याएं होती हैं।
कार्यात्मक अक्ष के लिए संरेखित
करेंएक साधारण शाफ्ट के साथ, घूर्णी अक्ष स्पष्ट हो सकता है।
पूर्ण असेंबली के साथ, यह नहीं हो सकता है।
एक अनियमित आवास नेत्रहीन रूप से ऑफ-सेंटर दिख सकता है, भले ही वास्तविक शाफ्ट अक्ष सही ढंग से स्थित हो। विपरीत भी संभव है: आवास केंद्रित दिखता है जबकि कार्यात्मक घूर्णी अक्ष परीक्षक के साथ संरेखित नहीं होता है।
इसलिए हम कार्यात्मक डेटा की परवाह करते हैं - शाफ्ट सेंटरलाइन, बेयरिंग अक्ष, युग्मन अक्ष, या कोई अन्य परिभाषित माउंटिंग संदर्भ - न कि नमूना एक तस्वीर में केंद्रित दिखता है या नहीं।
खराब संरेखण माप में साइड लोडिंग, अतिरिक्त असर प्रतिरोध, युग्मन बल या स्थिरता विरूपण पेश कर सकता है।
बिना इसे बदले भाग को पकड़ो
फिक्स्चर को DUT को हिलने से रोकना चाहिए, लेकिन बस जोर से कसना एक अच्छा समाधान नहीं है।
हम पतले आवास, असर समर्थन, प्लास्टिक बॉडी और घटकों पर विशेष ध्यान देते हैं जहां क्लैंपिंग बल आंतरिक प्रीलोड या ज्यामिति को बदल सकता है।
यदि स्थिरता DUT को बदलती है, तो सेंसर उस परिवर्तन को बहुत सटीक रूप से माप सकता है।
यह अभी भी गलत परीक्षण है।
ब्रेकअवे पर स्थिरता को सत्यापित करें, न कि केवल टॉर्क चल रहा
हैयह एक व्यावहारिक बिंदु है जो पूर्ण टोक़ घटना पर विचार करने के बाद स्पष्ट हो जाता है।
शाफ्ट 0.60 N·m पर चलने पर एक स्थिरता पूरी तरह से अच्छी तरह से पकड़ सकती है।
फिर ब्रेकअवे 1.05 N·m तक पहुंच जाता है और DUT पकड़ के अंदर थोड़ा चला जाता है।
परिणामी वक्र अभी भी साफ दिख सकता है।
इस कारण से, फिक्स्चर होल्डिंग क्षमता को <मजबूत डेटा-स्टार्ट="15662" डेटा-एंड ="15695">उच्चतम अपेक्षित टॉर्क इवेंट, न कि केवल सामान्य चलने वाले क्षेत्र के आसपास जांचने की आवश्यकता है।
पीक का निदान करने से पहले दोहराव की जाँच करें
मान लीजिए कि हम उसी 0.92 N·m को 168° के पास बढ़ते हुए देखते हैं।
इसका क्या अर्थ है, यह तय करने से पहले, हम फिर से परीक्षण चलाते हैं।
यदि शिखर एक ही कोणीय स्थिति के पास बार-बार दिखाई देता है, तो यह यांत्रिक जांच के लिए अधिक उपयोगी हो जाता है।
यदि यह 90°, फिर 240° पर जाता है, तो पूरी तरह से गायब हो जाता है, हम परीक्षण सेटअप को भी ध्यान से देखेंगे।
क्या DUT फिसल गया?
क्या प्रारंभ कोण पुन: प्रस्तुत किया गया था?
क्या माउंटिंग स्थिति बदल गई?
क्या गति समान थी?
क्या शाफ्ट को फिर से
मिलाया गया था?यह एक कारण है कि <मजबूत डेटा-स्टार्ट="16340" डेटा-एंड ="16362">समस्या निवारण के लिए रोटरी टॉर्क टेस्ट" का उपयोग करते समय दोहराव इतना महत्वपूर्ण है।
एक असामान्य बिंदु एक अवलोकन है।
नियंत्रित परिस्थितियों में एक दोहराई जाने वाली घटना इस बात का बहुत मजबूत सबूत है कि जांच के लायक एक सुसंगत यांत्रिक व्यवहार है।
फिर भी, वक्र हमें बताता है <मजबूत डेटा-स्टार्ट="16600" डेटा-एंड ="16624">जांच कहां करें, स्वचालित रूप से नहीं <मजबूत डेटा-स्टार्ट="16644" डेटा-एंड ="16659">क्या विफल रहा।
रोटरी टॉर्क टेस्ट गलत क्यों हो जाते
हैंजब कोई वक्र सही नहीं दिखता है, तो हम आमतौर पर DUT को दोष देने से पहले सेटअप से शुरुआत करते हैं।
फिक्स्चर फिसलन एक स्पष्ट समस्या है, लेकिन केवल एक ही नहीं। एक छोटा अक्ष ऑफसेट प्रतिरोध का परिचय दे सकता है। अत्यधिक क्लैंपिंग असेंबली को ही बदल सकती है। अलग-अलग प्रारंभ स्थिति यांत्रिक घटनाओं को कैप्चर किए गए डेटा में विभिन्न स्थानों पर ले जा सकती है।
गति भी सुसंगत होनी चाहिए।
फिर टॉर्क रेंज है।
0.6 N·m रनिंग टॉर्क के आसपास चयनित सिस्टम पहली 1.2 N·m ब्रेकअवे घटना होने तक पूरी तरह से उपयुक्त लग सकता है।
मुश्किल बात यह है कि इनमें से कई समस्याएं अभी भी साफ-सुथरी दिखने वाली रेखांकन का उत्पादन करती हैं।
स्वच्छ डेटा आवश्यक रूप से मान्य डेटा नहीं है।

पूर्ण घटना के आसपास टोक़ सीमा का चयन करें
यदि कोई ग्राहक हमें बताता है:
<मजबूत डेटा-स्टार्ट="18195" डेटा-एंड="18236">रनिंग टॉर्क: लगभग 0.6 एनएम
हम अकेले उस नंबर से सेंसर का चयन नहीं करेंगे।
हम अभी भी जानना चाहेंगे:
ब्रेकअवे टॉर्क क्या है?
उच्चतम अपेक्षित शिखर क्या है?
उत्पाद-से-उत्पाद में कितनी भिन्नता अपेक्षित है?
इस गाइड में उपयोग किए गए उदाहरण पर लौटें:
रनिंग क्षेत्र: 0.55–0.65 N·m
ब्रेकअवे: 1.05 N·m
स्थानीय शिखर: 0.92 N·m
उस DUT को केवल "0.6 N·m शाफ्ट" के रूप में वर्णित करने से उस घटना को छोड़ दिया जाता है जो वास्तव में न्यूनतम आवश्यक हेडरूम निर्धारित करता है।
विपरीत दृष्टिकोण - केवल सुरक्षित रहने के लिए एक बहुत बड़े सेंसर का चयन करना - स्वचालित रूप से बेहतर भी नहीं है। सार्थक माप तब चयनित सीमा के बहुत छोटे हिस्से पर कब्जा कर सकते हैं।
क्षमता, अपेक्षित चोटियाँ, सटीकता विनिर्देश, रिज़ॉल्यूशन, सामान्य कार्य क्षेत्र और अधिभार भत्ता पर एक साथ विचार किया जाना चाहिए।
विस्तृत रेंज-चयन चर्चा के लिए, देखें:
टॉर्क परीक्षक के लिए सही टॉर्क रेंज का चयन कैसे करें
शाफ्ट और रोटरी घटक परीक्षण के लिए, व्यावहारिक टेकअवे सरल है:
<ब्लॉककोट डेटा-स्टार्ट = "19244" डेटा-एंड = "19311"><मजबूत डेटा-स्टार्ट="19246" डेटा-एंड ="19311">अकेले टॉर्क चलाने से माप प्रणाली का आकार न लें।
एक टॉर्क टेस्टर टॉर्क सेंसर से अधिक होता है
एक बार जब हम DUT और यांत्रिक घटना को जान लेते हैं, तो उपकरण चर्चा बहुत आसान हो जाती है।
हम पूरी माप श्रृंखला को देखते हैं।
टॉर्क रेंज: क्या यह ब्रेकअवे, रनिंग, पीक और अपेक्षित भिन्नता को कवर करता है?
गति: किस घूर्णी गति और कोण की आवश्यकता है?
दिशा: CW, CCW, या दोनों?
<मजबूत डेटा-स्टार्ट="19683" डेटा-एंड="19695">स्थिरता: DUT को वास्तव में फिसलने या विरूपण के बिना कहाँ रखा जा सकता है?
<मजबूत डेटा-स्टार्ट="19765" डेटा-एंड="19779">संरेखण: कार्यात्मक रोटेशन अक्ष क्या है?
डेटा: क्या एक शिखर मान पर्याप्त है, या इंजीनियर को कोण के खिलाफ टोक़ की आवश्यकता है?
यही कारण है कि समान 2 N·m अधिकतम वाले दो घटकों को अलग-अलग परीक्षण कॉन्फ़िगरेशन की आवश्यकता हो सकती है।
एक साधारण रोटरी जोड़ को केवल नियंत्रित 90° आंदोलन और चरम परिणाम की आवश्यकता हो सकती है।
एक अन्य घटक के लिए कई क्रांतियों, कम गति गति, एक कस्टम स्थिरता, CW/CCW तुलना और एक विस्तृत टॉर्क-एंगल वक्र की आवश्यकता हो सकती है।
समान नाममात्र क्षमता।
अलग परीक्षण।

जहां हम इन परीक्षणों को व्यवहार में देखते हैं
माप सिद्धांत कई यांत्रिक उत्पादों में समान है, लेकिन उपयोगी परिणाम DUT के साथ बदलता है।
बियरिंग्स, बुशिंग और सील
ये एप्लिकेशन अक्सर एक ही परीक्षण में ब्रेकअवे और रनिंग टॉर्क लाते हैं।
एक असर या सील असेंबली में एक ध्यान देने योग्य प्रारंभिक घटना हो सकती है जिसके बाद बहुत कम चल रहा क्षेत्र होता है। स्नेहन, प्रीलोड, संपर्क की स्थिति और कंडीशनिंग इतिहास सभी मायने रख सकते हैं, इसलिए परीक्षण प्रक्रिया को नमूनों की तुलना करते समय उन चरों को नियंत्रण में रखने की आवश्यकता
होती है।शाफ्ट, कपलिंग और रोटरी जोड़
यहां, हम अक्सर इस बात में रुचि रखते हैं कि क्या प्रतिरोध कार्यात्मक गति के माध्यम से सुसंगत रहता है।
एक एकल शिखर एक साधारण विनिर्देश के लिए उपयोगी हो सकता है, लेकिन एक टोक़-कोण वक्र अधिक मूल्यवान हो जाता है जब जोड़ तंग महसूस करता है या केवल किसी विशेष स्थिति में प्रतिरोध पैदा करता है।
संरेखण और स्थिरता डिज़ाइन भी महत्वपूर्ण हो जाते हैं क्योंकि DUT ज्यामिति कम सममित हो जाती है।
गियर्स और समायोजन तंत्र
दोहराए जाने वाला टॉर्क पैटर्न स्वचालित रूप से कोई समस्या नहीं है।
एक गियर वाला तंत्र स्वाभाविक रूप से आवधिक परिवर्तन उत्पन्न कर सकता है क्योंकि यांत्रिक इंटरफेस रोटेशन के माध्यम से आगे बढ़ते हैं। एक समायोजन तंत्र में जानबूझकर अपनी यात्रा के विभिन्न हिस्सों में अलग-अलग प्रतिरोध हो सकता है।
ग्राफ़ को आंकने से पहले, हमें यह जानना होगा कि उत्पाद को क्या करना चाहिए।
यह बुनियादी लगता है, लेकिन यह एक सामान्य गलती को रोकता है: फ्लैटटेस्ट टॉर्क कर्व को स्वचालित रूप से "सर्वश्रेष्ठ" के रूप में मानना।
स्थायित्व के बाद बनाम पहले: अधिकतम से अधिक तुलना करें
रोटरी टॉर्क परीक्षण विशेष रूप से तब उपयोगी हो जाता है जब हम साइकिल चलाने से पहले और बाद में एक ही यांत्रिक व्यवहार की तुलना करते हैं।
एक उदाहरणात्मक असेंबली पर विचार करें।
बेसलाइन
Breakaway: 0.82 N·m
रनिंग क्षेत्र: 0.55–0.62 N·m
साइक्लिंग के बाद
<मजबूत डेटा-स्टार्ट="22856" डेटा-एंड="22870">ब्रेकअवे: 0.98 एनएम<बीआर डेटा-स्टार्ट="22879" डेटा-एंड="22882"><मजबूत डेटा-स्टार्ट="22882" डेटा-एंड="22901">रनिंग क्षेत्र: 0.65–0.73 एनएम
प्रतिरोध बदल गया है।
टोक़ परीक्षण हमें स्वचालित रूप से यह नहीं बताता है कि इसका कारण पहनना, स्नेहक पुनर्वितरण, सील व्यवहार, सतह परिवर्तन, प्रीलोड या यांत्रिक निपटान है या नहीं। इसके लिए उत्पाद के ज्ञान और, अक्सर, अतिरिक्त निरीक्षण की आवश्यकता होती है।
अब एक और मामले पर विचार करें जहां अधिकतम टॉर्क मुश्किल से बदलता है, लेकिन साइकिल चलाने के बाद लगभग 210° एक नई वृद्धि दिखाई देती है।
केवल एक पीक-ओनली तुलना इसे मिस कर सकती है।
बेसलाइन और पोस्ट-साइक्लिंग कर्व्स को ओवरले करने से न केवल <मजबूत डेटा-स्टार्ट="23407" डेटा-एंड ="23419" >घूर्णी प्रतिरोध कितना बदल गया, लेकिन <मजबूत डेटा-स्टार्ट="23458" डेटा-एंड ="23467">जहां यह बदल गया।
सब इन उदाहरणों में मान उदाहरणात्मक हैं और स्वीकृति मानदंड नहीं हैं।
इससे पहले कि आप टॉर्क टेस्टर के लिए पूछें, इन इनपुट को परिभाषित करें
एक अनुरोध जो कहता है:
<ब्लॉककोट डेटा-स्टार्ट='23650'' डेटा-एंड ='23691'>"हमें 10 N·m शाफ्ट टॉर्क टेस्टर की आवश्यकता है।
हमें एक क्षमता देता है।
यह अभी तक हमें पूर्ण परीक्षण नहीं देता है।
उपकरण चयन के लिए, ये इनपुट बहुत अधिक उपयोगी हैं:
<मजबूत डेटा-स्टार्ट="23818" डेटा-एंड="23826">DUT: शाफ्ट/बियरिंग/कपलिंग/सील/रोटरी असेंबली/अन्य
DUT आयाम: _____
<मजबूत डेटा-स्टार्ट="23915" डेटा-एंड="23944">शाफ्ट/रोटरी इंटरफ़ेस: _____
<मजबूत डेटा-स्टार्ट="23952" डेटा-एंड="23982">अपेक्षित ब्रेकअवे टॉर्क: _____ एनएम
<मजबूत डेटा-स्टार्ट="23994" डेटा-एंड="24020">सामान्य रनिंग टॉर्क: _____ एनएम
उच्चतम अपेक्षित शिखर: _____ n·m
<मजबूत डेटा-स्टार्ट="24070" डेटा-एंड="24083">रोटेशन: _____°/निरंतर
दिशा: CW/CCW/दोनों
<मजबूत डेटा-स्टार्ट="24137" डेटा-एंड ="24158">घूर्णी गति: _____ rpm
<मजबूत डेटा-स्टार्ट="24170" डेटा-एंड="24190">आवश्यक परिणाम: ब्रेकअवे/रनिए/पीक/टॉर्क-एंगल कर्व
<मजबूत डेटा-स्टार्ट="24240" डेटा-एंड ="24275">फिक्स्चर/माउंटिंग आवश्यकता: _____
<मजबूत डेटा-स्टार्ट="24283" डेटा-एंड="24317">स्थायित्व/बार-बार साइकिल चलाना: _____
यदि अपेक्षित टॉर्क अभी तक ज्ञात नहीं है, तो यह हमें एप्लिकेशन पर चर्चा करने से नहीं रोकता है। एक DUT ड्राइंग, इंटरफ़ेस आयाम, तस्वीरें, मौजूदा परीक्षण डेटा, या प्रतिनिधि नमूना अगले चरण को परिभाषित करने में मदद कर सकता है।
इसका उद्देश्य वास्तविक घटक के चारों ओर टॉर्क रेंज, स्थिरता, गति और डेटा को कॉन्फ़िगर करना है - घटक को एक नंबर से चुनी गई मशीन में मजबूर नहीं करना।
<आईएमजी एसआरसी="https://v7-upload.digoodcms.com/website_157/2026-09-16/6aaa499a763c2-shaft रोटरी टॉर्क टेस्टर सिलेक्शन गाइड.वेबपी" चौड़ाई="960" ऊंचाई="1440" alt="शाफ्ट रोटरी टॉर्क टेस्टर चयन गाइड">
अक्सर पूछे जाने वाले प्रश्न
शाफ्ट टॉर्क टेस्ट क्या है?
एक शाफ्ट टोक़ परीक्षण परिभाषित गति के तहत शाफ्ट या रोटरी असेंबली के घूर्णी प्रतिरोध या टोक़ प्रतिक्रिया को मापता है। आवेदन के आधार पर, आवश्यक परिणाम में ब्रेकअवे टॉर्क, रनिंग टॉर्क, पीक टॉर्क, टॉर्क भिन्नता, या एक पूर्ण टॉर्क-एंगल वक्र शामिल हो सकते हैं।
ब्रेकअवे टॉर्क और रनिंग टॉर्क में क्या अंतर है?
ब्रेकअवे टॉर्क आराम से गति शुरू करने से जुड़ा है। रनिंग टॉर्क मूवमेंट शुरू होने के बाद घूर्णी प्रतिरोध का वर्णन करता है। दोनों अलग-अलग हो सकते हैं क्योंकि आराम की यांत्रिक स्थिति जरूरी नहीं कि निरंतर गति के दौरान की स्थिति के समान हो।
क्या ब्रेकअवे टॉर्क पीक टॉर्क के समान है?
आवश्यक रूप से नहीं। ब्रेकअवे गति शुरू होने पर टोक़ घटना की पहचान करता है। परिभाषित परीक्षण के दौरान पीक टॉर्क उच्चतम मापा गया मान है। ब्रेकअवे चरम हो सकता है, लेकिन बाद में रोटेशन में एक उच्च टोक़ घटना हो सकती है।
आप रोटरी टॉर्क को कैसे मापते हैं?
DUT को एक उपयुक्त स्थिरता में लगाया जाता है, जो इसके कार्यात्मक रोटेशन अक्ष के साथ संरेखित होता है, और टोक़ को मापता होने पर नियंत्रित घूर्णी गति के अधीन होता है। जब कोणीय स्थिति मायने रखती है, तो टॉर्क-एंगल वक्र बनाने के लिए टॉर्क और कोण को एक साथ रिकॉर्ड किया जा सकता है।
मैं सही टॉर्क सेंसर रेंज का चयन कैसे करूं?
पूर्ण टॉर्क इवेंट से प्रारंभ करें। अपेक्षित ब्रेकअवे टॉर्क, सामान्य चलने वाले क्षेत्र, उच्चतम शिखर, उत्पाद भिन्नता और आवश्यक माप प्रदर्शन को परिभाषित करें। अकेले चलने वाले टॉर्क से सेंसर का चयन करना उस घटना को याद कर सकता है जो वास्तव में आवश्यक सीमा निर्धारित करता है।
अंतिम विचार
जब कोई हमें रोटरी घटक के लिए एक टोक़ मान देता है, तो हमारा अगला प्रश्न आमतौर पर होता है:
<मजबूत डेटा-स्टार्ट="27331" डेटा-एंड="27360">यह कौन सा टॉर्क मान है?
Breakaway हमें बताता है कि गति शुरू होने पर क्या होता है। घटक के चलने के बाद रनिंग टॉर्क प्रतिरोध का वर्णन करता है। पीक टॉर्क उच्चतम घटना की पहचान करता है। टॉर्क-एंगल वक्र दिखाता है कि वे घटनाएं कहां होती हैं।
फिर हम माप के आसपास की स्थितियों को देखते हैं: गति, दिशा, प्रारंभिक स्थिति, संरेखण, स्थिरता और सेंसर रेंज।
क्षमता के आधार पर टॉर्क परीक्षक चुनने और वास्तविक DUT के चारों ओर एक टॉर्क टेस्ट को कॉन्फ़िगर करने के बीच यही अंतर है।
पहले यांत्रिक घटना को परिभाषित करें। माप प्रणाली का चयन करें दूसरा।
अपने रोटरी टॉर्क टेस्ट पर चर्चा करें
शाफ्ट, बेयरिंग, कपलिंग, सील, या किसी अन्य रोटरी घटक का परीक्षण करना?
ITM-LAB को <मजबूत डेटा-स्टार्ट="28037" डेटा-एंड ="28195">DUT आयाम, रोटरी इंटरफ़ेस, अपेक्षित ब्रेकअवे/रनिंग/पीक टॉर्क, रोटेशन कोण, दिशा, गति, स्थिरता आवश्यकताएं, और आवश्यक परीक्षा परिणाम।
हम उन इनपुट का उपयोग वास्तविक एप्लिकेशन के आसपास टॉर्क रेंज, स्थिरता, नियंत्रित गति, कोण माप और डेटा कॉन्फ़िगरेशन का मूल्यांकन करने के लिए कर सकते हैं।
