
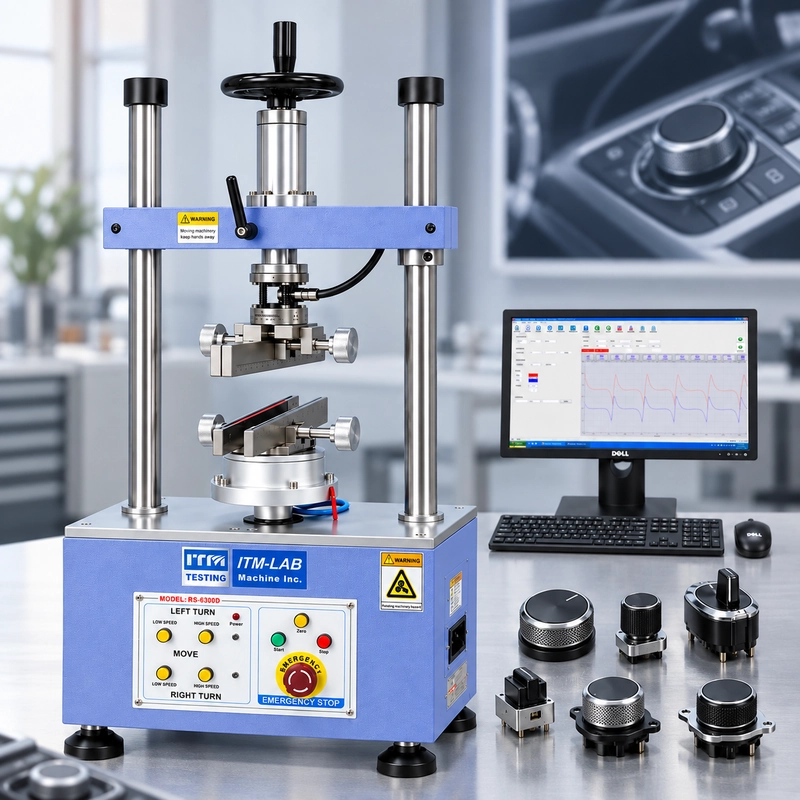
दो HVAC नॉब दोनों 0.42 N·m का पीक टॉर्क रिकॉर्ड कर सकते हैं और फिर भी काफ़ी अलग व्यवहार कर सकते हैं। <स्पैन एरिया-हिडेन="सच" वर्ग ="PDq2pG_selectionAnchor">
कोई सफाई से टूट सकता है, स्थिर प्रतिरोध के साथ घूम सकता है, और चार अच्छी तरह से परिभाषित डिटेंट का उत्पादन कर सकता है। दूसरा शुरुआत में भारी, बीच से हल्का और एक स्थिति में असामान्य रूप से तेज महसूस कर सकता है।
यदि परीक्षण रिपोर्ट में केवल शामिल हैं:
पीक टॉर्क: 0.42 N·m
वह अंतर गायब हो जाता है।
यह <मजबूत डेटा-स्टार्ट="583" डेटा-एंड ="617">ऑटोमोटिव नॉब टॉर्क परीक्षण के साथ चुनौती है। एक रोटरी नियंत्रण हमेशा एक अधिकतम मान से परिभाषित नहीं होता है। उस अधिकतम से पहले क्या होता है, यह रोटेशन में कहां होता है, और बाद में क्या होता है, यह उतना ही महत्वपूर्ण हो सकता है।
रोटरी स्विच, चयनकर्ता या एनकोडर के लिए, उपयोगी माप एक पूर्ण यांत्रिक घटना हो सकती है:
प्रारंभिक गति → निरंतर रोटेशन → निरंतर रोटेशन ट्रांज़िशन →→ डिटेंट ट्रांज़िशन चल रहा प्रारंभिक गति
जब टोक़ को घूर्णी कोण के साथ दर्ज किया जाता है, तो उन घटनाओं को अलग करना और तुलना करना बहुत आसान हो जाता है।
यह मार्गदर्शिका बताती है कि ऑटोमोटिव नॉब्स और रोटरी स्विच का परीक्षण कैसे करें, टॉर्क-एंगल डेटा की व्याख्या कैसे करें, भ्रामक परिणाम कहां से आते हैं, और सही टॉर्क टेस्ट सिस्टम को कॉन्फ़िगर करने के लिए किस जानकारी की आवश्यकता है।
आप वास्तव में क्या माप रहे हैं?
एक <मजबूत डेटा-स्टार्ट="1822" डेटा-एंड ="1842">नॉब टॉर्क टेस्ट सीधा लगता है: घटक को पकड़ें, नियंत्रण को घुमाएं, और टॉर्क को मापें।
समस्या यह है कि "टॉर्क" एक ही आंदोलन के कई अलग-अलग हिस्सों को संदर्भित कर सकता है।
पांच-स्थिति वाले HVAC चयनकर्ता पर विचार करें।
परीक्षण की शुरुआत में, तंत्र स्थिर है। पहली मापने योग्य घटना स्थैतिक प्रतिरोध को दूर करने और गति शुरू करने के लिए आवश्यक टोक़ हो सकती है।
एक बार आगे बढ़ने के बाद, चयनकर्ता अपने सामान्य घूर्णी क्षेत्र में प्रवेश करता है।
जैसा कि यह एक सेटिंग से दूसरी सेटिंग में जाता है, आंतरिक डिटेंट तंत्र चोटियों और घाटियों का एक क्रम बनाता है। उनमें से प्रत्येक घटना एक विशेष कोणीय स्थिति में होती है।
दिशा को उल्टा करें, और पैटर्न फिर से बदल सकता है।
इसलिए एक उपयोगी परीक्षण केवल अधिकतम N·m मान मांगने के बजाय घटना को परिभाषित करके शुरू होता है।
प्रत्येक नियंत्रण के लिए हर माप की आवश्यकता नहीं होती है।
लगातार घूमने वाले एनकोडर में कोई यांत्रिक डिटेंट नहीं हो सकता है। एक तीन-स्थिति चयनकर्ता को मुख्य रूप से अनुक्रमित संक्रमण द्वारा परिभाषित किया जा सकता है। किसी अन्य घटक को केवल एक निर्दिष्ट कोणीय विंडो के भीतर ऑपरेटिंग टॉर्क की आवश्यकता हो सकती है।
परीक्षण को तंत्र का पालन करना चाहिए।
पीक टॉर्क अंतर को छिपा सकता है
मान लीजिए कि दो रोटरी नियंत्रणों का परीक्षण एक ही कोण पर और एक ही घूर्णी गति से किया जाता है।
दोनों उत्पादन करते हैं:
पीक टॉर्क ≈ 0.40 N·m
यदि यह एकमात्र रिकॉर्ड किया गया परिणाम है, तो वे समकक्ष दिखते हैं।
अब घटता देखें।
Control A में एक मामूली ब्रेकअवे घटना होती है, जिसके बाद चार समान रूप से दूरी पर, समान आकार की डिटेंट चोटियाँ होती हैं।
Control B लगभग समान अधिकतम मान तक पहुंचता है, लेकिन इसका पहला डिटेंट कमजोर होता है, दूसरा तेज होता है, और तीन और चार पदों के बीच स्थानीय घर्षण वृद्धि दिखाई देती है।
समान चोटी। विभिन्न घूर्णी व्यवहार।
यही कारण है कि पीक टॉर्क उपयोगी है, लेकिन यह स्वचालित रूप से संपूर्ण परीक्षण नहीं बनना चाहिए।
विशेष रूप से अनुक्रमित नियंत्रणों के लिए, इंजीनियरों को न केवल <मजबूत डेटा-स्टार्ट="4212" डेटा-एंड ="4224">टॉर्क कितना ऊंचा हो गया, बल्कि <मजबूत डेटा-स्टार्ट="4253" डेटा-एंड ="4312">यह कहां हुआ और आसपास के वक्र ने कैसे व्यवहार किया, यह
भी जानने की आवश्यकता हो सकती है।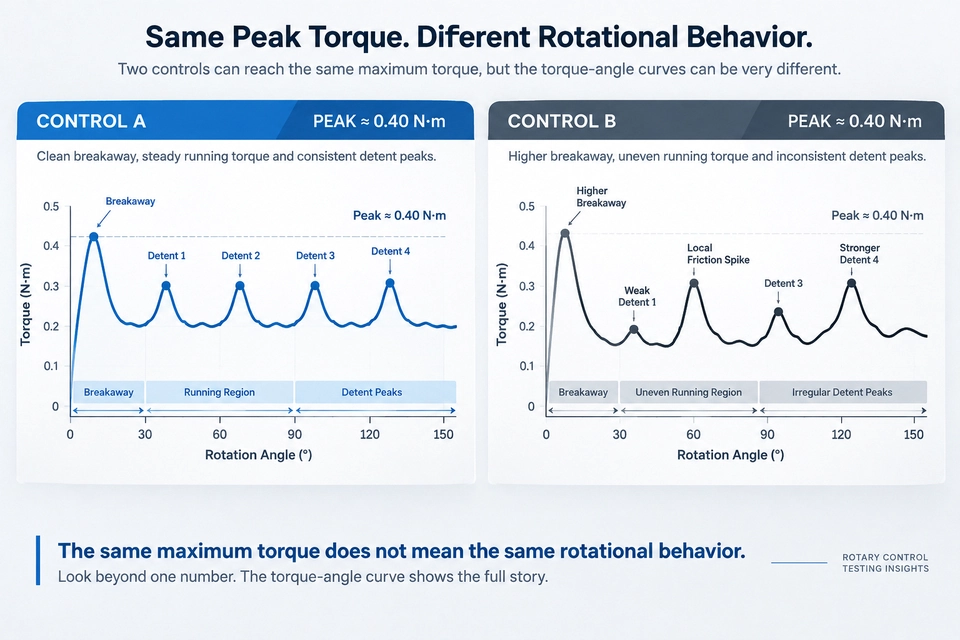
नॉब टॉर्क-एंगल कर्व कैसे पढ़ें
एक टॉर्क-एंगल वक्र सूचना के दो टुकड़ों को जोड़ता है:
<मजबूत डेटा-स्टार्ट="4992" डेटा-एंड="5012">कितना टॉर्क?
and:
किस घूर्णी स्थिति में?
ऊर्ध्वाधर अक्ष टोक़ का प्रतिनिधित्व करता है।
क्षैतिज अक्ष रोटेशन कोण का प्रतिनिधित्व करता है।
पांच-स्थिति चयनकर्ता के लिए, एक सरलीकृत घटना इस तरह दिख सकती है:
0° → डिटेंट 1 → 30° → डिटेंट 2 → 60° → डिटेंट 3 → 90° → डिटेंट 4 → 120°
सटीक पैटर्न तंत्र पर निर्भर करता है, लेकिन कई क्षेत्र आमतौर पर जांच के लायक होते हैं।
प्रारंभिक ब्रेकअवे
पहला शिखर तब हो सकता है जब नियंत्रण आराम से चलना शुरू कर देता है।
यह स्थैतिक घर्षण, स्नेहन, स्प्रिंग लोडिंग, सील और आंतरिक भागों के बीच संपर्क से प्रभावित हो सकता है।
एक नियंत्रण में अपेक्षाकृत कम चलने वाला टॉर्क हो सकता है लेकिन फिर भी आंदोलन शुरू करने के लिए काफ़ी अधिक टोक़ की आवश्यकता होती है।
यदि परीक्षण केवल औसत मूल्य की रिपोर्ट करता है तो उस अंतर को याद करना आसान है।
चल रहा क्षेत्र
असतत घटनाओं के बीच, वक्र तंत्र को घुमाना जारी रखने के लिए आवश्यक प्रतिरोध दिखाता है।
इस क्षेत्र का पूरी तरह से सपाट होना जरूरी नहीं है।
क्या मायने रखता है कि क्या इसका व्यवहार उत्पाद की आवश्यकता से मेल खाता है और क्या अप्रत्याशित परिवर्तन दोहराए जा सकते हैं।
एक स्थानीय वृद्धि जांच के लायक हो सकती है। तो धीरे-धीरे वृद्धि, अचानक गिरावट, या दिशा-निर्भर अंतर हो सकता है।
वक्र से पता चलता है कि कुछ बदल गया है।
यह अपने आप में साबित नहीं करता है कि क्यों।
इवेंट डिटेंट
एक अनुक्रमित रोटरी स्विच आमतौर पर एक पहचानने योग्य टोक़ पैटर्न का उत्पादन करता है क्योंकि यह प्रत्येक स्थिति से गुजरता है।
पूरे परीक्षण को एक शिखर के रूप में मानने के बजाय, इंजीनियर अलग-अलग डिटेंट की तुलना कर सकते हैं।
उदाहरण के लिए:
<मजबूत डेटा-स्टार्ट="6493" डेटा-अंत ="6515">डिटेंट 1: 0.31 एनएम<बीआर डेटा-स्टार्ट="6515" डेटा-एंड="6518"><मजबूत डेटा-स्टार्ट="6518" डेटा-एंड="6540">डिटेंट 2: 0.33 एनएम<बीआर डेटा-स्टार्ट="6540" डेटा-एंड="6543"><मजबूत डेटा-स्टार्ट="6543" डेटा-एंड ="6565">डिटेंट 3: 0.32 एनएम<बीआर डेटा-स्टार्ट="6565" डेटा-एंड="6568"><मजबूत डेटा-स्टार्ट="6568" डेटा-एंड="6590">डिटेंट 4: 0.44 एनएम
चौथी स्थिति तुरंत अधिक दिलचस्प है, जो केवल एक रिपोर्ट में होगी:
<मजबूत डेटा-स्टार्ट="6691" डेटा-एंड="6720">अधिकतम टॉर्क = 0.44 N·m
वक्र संदर्भ प्रदान करता है।
<ब्लॉककोट डेटा-स्टार्ट="6751" डेटा-एंड ="6836">अधिकतम आपको बताता है कि कितना। टॉर्क-एंगल डेटा यह दिखाने में मदद करता है कि यह कहां हुआ।
Detent स्थिति उतना ही मायने रख सकती है जितना कि डिटेंट टॉर्क
अनुक्रमित नियंत्रण के लिए, एक और प्रश्न को अक्सर अनदेखा कर दिया जाता है:
डिटेंट कहाँ होता है?
नाममात्र डिटेंट स्थिति वाले डिज़ाइन की कल्पना करें:
<मजबूत डेटा-स्टार्ट="7048" डेटा-एंड="7074">30°/60°/90°/120°
एक परीक्षण उत्पन्न कर सकता है:
ये संख्याएँ उदाहरणात्मक हैं, स्वीकृति सीमा नहीं।
मुद्दा यह है कि अकेले टोक़ परिमाण डिटेंट 3 पर स्थितीय बदलाव को प्रकट नहीं करेगा।
कुछ नियंत्रणों के लिए, इससे कोई फर्क नहीं पड़ता। दूसरों के लिए, कोणीय स्थिति कार्यात्मक आवश्यकता का हिस्सा है।
यह एक कारण है कि एक साथ मूल्यांकन किए जाने पर टोक़ और कोण विशेष रूप से उपयोगी होते हैं।
<ब्लॉककोट डेटा-स्टार्ट='7616" डेटा-एंड ='7734">अनुक्रमित नियंत्रण के लिए, प्रश्न न केवल "डिटेंट कितना मजबूत है?" हो सकता है, बल्कि "यह कहाँ होता है?" भी हो सकता है।
दक्षिणावर्त और वामावर्त अलग-अलग परीक्षण स्थितियां हैं
एक रोटरी तंत्र आवश्यक रूप से दोनों दिशाओं में समान रूप से व्यवहार नहीं करता है।
आंतरिक कैम ज्यामिति, स्प्रिंग लोडिंग, स्नेहन, घर्षण इंटरफेस और असेंबली सहनशीलता नियंत्रण के उलट होने पर अलग-अलग टॉर्क प्रतिक्रियाएं बना सकती हैं।
उदाहरण के लिए, एक चयनकर्ता उत्पादन कर सकता है:
CW ब्रेकअवे: 0.32 N·m
<मजबूत डेटा-स्टार्ट="8119" डेटा-एंड="8146">सीसीडब्ल्यू ब्रेकअवे: 0.38 एनएम
अधिकतम मान भी समान हो सकते हैं, जबकि अलग-अलग डिटेंट आकार या कोणीय स्थिति भिन्न होती है।
कोई भी परिणाम स्वचालित रूप से गलत नहीं है।
महत्वपूर्ण बात यह है कि दिशा को परिभाषित किया जाना चाहिए।
यदि आवश्यकता दोनों दिशाओं को कवर करती है, तो परीक्षण विधि को दक्षिणावर्त रोटेशन रिकॉर्ड नहीं करना चाहिए और मान लेना चाहिए कि वामावर्त व्यवहार समान होगा।

टॉर्क-एंगल डेटा "फील" के हिस्से को मापता है—इसका सब नहीं
ऑटोमोटिव आंतरिक नियंत्रणों का मूल्यांकन अक्सर <मजबूत डेटा-स्टार्ट="9136" डेटा-एंड ="9174">चिकनी, भारी, हल्का, कुरकुरा, नरम, या <मजबूत डेटा-स्टार्ट="9178" डेटा-एंड ="9194">अच्छी तरह से परिभाषित।
ये विवरण मायने रखते हैं क्योंकि कोई ड्राइवर सीधे नियंत्रण के साथ इंटरैक्ट करता है।
टॉर्क-एंगल परीक्षण उस अनुभव के हिस्से को दोहराने योग्य यांत्रिक डेटा में परिवर्तित कर सकता है।
एक मजबूत डिटेंट एक बड़े टॉर्क इवेंट के रूप में दिखाई दे सकता है। असमान डिटेंट असंगत चोटियों के रूप में प्रकट हो सकते हैं। वक्र की शुरुआत में अत्यधिक ब्रेकअवे दिखाई दे सकता है।
लेकिन एक टोक़ वक्र को मानव धारणा के पूर्ण मॉडल के रूप में नहीं माना जाना चाहिए।
घूर्णी अनुभव घुंडी ज्यामिति, सतह बनावट, अक्षीय या रेडियल प्ले, ध्वनि, तापमान और उपयोगकर्ता के नियंत्रण के साथ बातचीत करने के तरीके से भी प्रभावित हो सकता है।
अधिक रक्षात्मक इंजीनियरिंग कथन है:
<ब्लॉककोट डेटा-स्टार्ट='9830'' डेटा-एंड ='9969'>टॉर्क-कोण माप घूर्णी यांत्रिक व्यवहार को मापने में मदद करता है। यह हर स्पर्श या मानव-कारक मूल्यांकन को प्रतिस्थापित नहीं करता है।
प्रोटोटाइप की तुलना करते समय यह अंतर विशेष रूप से उपयोगी होता है।
एक व्यक्तिपरक टिप्पणी जैसे:
"नमूना B कम सुसंगत लगता है।
मापा ब्रेकअवे, डिटेंट और रनिंग-टॉर्क व्यवहार के खिलाफ जांच की जा सकती है।
माप अवलोकन को प्रतिस्थापित नहीं करता है। यह इसकी जांच करने में मदद करता है।
एक अच्छा वक्र एक प्रक्रिया नहीं है
एक नमूने से एक स्वच्छ टॉर्क-एंगल वक्र उपयोगी हो सकता है।
यह दोहराव स्थापित नहीं करता है।
मान लीजिए कि एक रोटरी स्विच का बार-बार परीक्षण किया जाता है और अधिकांश डिटेंट चोटियाँ इधर-उधर गिरती हैं:
0.30–0.33 N·m
लेकिन एक चक्र उत्पन्न करता है:
<मजबूत डेटा-स्टार्ट="10534" डेटा-एंड ="10546">0.44 एनएम
वह घटना ध्यान देने योग्य है।
क्या यह उत्पाद था? स्थिरता आंदोलन? एक अलग प्रारंभिक स्थिति? एक स्थानीय यांत्रिक घटना?
अब मान लीजिए कि पांच अलग-अलग नमूने सभी एक ही कोणीय स्थिति के आसपास वृद्धि दिखाते हैं।
यह एक अलग कहानी बताता है।
विकास और सत्यापन कार्य के लिए, इसलिए <मजबूत डेटा-स्टार्ट="10878" डेटा-एंड ="10909">भीतर-नमूना दोहराव <मजबूत डेटा-स्टार्ट="10915" डेटा-अंत ="10945">नमूना-से-नमूना भिन्नता से अंतर करना उपयोगी हो सकता है।
इसके लिए प्रत्येक घुंडी परीक्षण को सांख्यिकीय अध्ययन में बदलने की आवश्यकता नहीं है।
इसका सीधा सा मतलब है कि छोटे उत्पाद अंतरों को सार्थक के रूप में व्याख्या करने से पहले परीक्षण विधि को दोहराने योग्य होना चाहिए।
<ब्लॉककोट डेटा-स्टार्ट='11141" डेटा-एंड ='11260">एक एकल वक्र एक घटना का वर्णन करता है। एक दोहराने योग्य परीक्षण विधि आपको बताती है कि क्या वह घटना उत्पाद का प्रतिनिधित्व करती है।
स्थायित्व साइकिल चलाने के बाद क्या बदलता है?
एक नया नियंत्रण उसके जीवन में केवल एक बिंदु है।
बार-बार ऑपरेशन संपर्क सतहों, स्नेहन वितरण, स्प्रिंग्स, क्लीयरेंस, डिटेंट ज्योमेट्री और अन्य यांत्रिक इंटरफेस को बदल सकता है।
इसलिए एक व्यावहारिक तुलना स्थायित्व साइकिल चलाने से पहले और बाद में एक ही नियंत्रित टोक़ परीक्षण का उपयोग कर सकती है:
<मजबूत डेटा-स्टार्ट="11613" डेटा-एंड ="11679">बेसलाइन → ड्यूरेबिलिटी साइक्लिंग → पोस्ट-ड्यूरेबिलिटी टेस्ट → तुलना करें
उपयोगी तुलना में एक से अधिक शिखर मान शामिल हो सकते हैं:
<उल डेटा-स्टार्ट = "11742" डेटा-एंड = "11874">मान लीजिए कि अधिकतम टॉर्क केवल इससे बदलता है:
<मजबूत डेटा-स्टार्ट="11919" डेटा-एंड="11942">0.42 एनएम → 0.40 एनएम
यह मामूली लग रहा है।
लेकिन पोस्ट-ड्यूरेबिलिटी वक्र यह दिखा सकता है कि दो डिटेंट काफ़ी कमजोर हो गए हैं, जबकि चलने का प्रतिरोध कहीं और बढ़ गया है।
केवल अधिकतम को देखने पर दोनों परिवर्तन छूट जाएंगे।
संभावित योगदानकर्ताओं में पहनने, स्नेहक पुनर्वितरण, वसंत विश्राम, इंटरफ़ेस ढीलापन या सामग्री विरूपण शामिल हो सकते हैं। मूल कारण को निर्दिष्ट करने के लिए अकेले टोक़ वक्र का उपयोग नहीं किया जाना चाहिए, लेकिन यह दिखा सकता है कि आगे की जांच की आवश्यकता कहां है।
<ब्लॉककोट डेटा-स्टार्ट="12411" डेटा-एंड ="12527"><मजबूत डेटा-स्टार्ट="12413" डेटा-एंड ="12527">स्थायित्व न केवल यह बदलता है कि कितने टॉर्क की आवश्यकता है। यह बदल सकता है कि वह टॉर्क कहां और कैसे विकसित होता है।
<आईएमजी एसआरसी="https://v7-upload.digoodcms.com/website_157/2026-09-15/6aa8bf0f3b75b-automotive नॉब टॉर्क ड्यूरेबिलिटी टेस्ट.वेबपी" चौड़ाई="960" ऊंचाई="640" alt="ऑटोमोटिव नॉब टॉर्क ड्यूरेबिलिटी टेस्ट">
"कंडीशन्ड एट" और "मापा गया" एक ही चीज़ नहीं है
ऑटोमोटिव नियंत्रणों का मूल्यांकन कम या उच्च तापमान एक्सपोजर के बाद किया जा सकता है क्योंकि तापमान तंत्र के अंदर सामग्री और इंटरफेस के व्यवहार को बदल सकता है।
उत्पाद के आधार पर, तापमान स्नेहक प्रतिक्रिया, बहुलक कठोरता, सील, स्प्रिंग्स, आयामी फिट और घर्षण को प्रभावित कर सकता है।
परिवर्तन की कोई सार्वभौमिक दिशा नहीं है।
यह कहना बहुत सरल होगा कि ठंडे होने पर हर घुंडी को घुमाना कठिन हो जाता है या गर्म होने पर आसान हो जाता है। वास्तविक उत्पाद को मापा जाना है।
एक महत्वपूर्ण प्रक्रियात्मक अंतर भी है:
<मजबूत डेटा-स्टार्ट="13625" डेटा-एंड ="13649">-20°C पर कंडीशन्ड
इसका मतलब यह नहीं है:
<मजबूत डेटा-स्टार्ट="13679" डेटा-एंड="13700">-20°C पर मापा जाता है
।यदि किसी नमूने को पर्यावरण कक्ष से हटा दिया जाता है और कमरे के तापमान वाले टॉर्क परीक्षक में स्थानांतरित कर दिया जाता है, तो उसका तापमान तुरंत बदलना शुरू हो जाता है।
तापमान-संवेदनशील तंत्र के लिए, स्थानांतरण समय परिणाम को प्रभावित कर सकता है।
इसलिए एक परीक्षण विधि को यह परिभाषित करना चाहिए कि क्या टॉर्क को मापा जाता है <मजबूत डेटा-स्टार्ट="13999" डेटा-एंड ="14030">तापमान एक्सपोजर के दौरान या <मजबूत डेटा-स्टार्ट="14034" डेटा-एंड ="14103">लागू आवश्यकता और उपलब्ध परीक्षण सेटअप के आधार पर, एक निर्दिष्ट स्थानांतरण/पुनर्प्राप्ति स्थिति के भीतर कंडीशनिंग के बाद।
<ब्लॉककोट डेटा-स्टार्ट = "14172" डेटा-एंड = "14253">"conditioned" और "मापा गया" विनिमेय परीक्षण स्थितियाँ नहीं हैं।
यह छोटा प्रक्रियात्मक विवरण एक महत्वपूर्ण अंतर पैदा कर सकता है जब प्रयोगशालाएँ परिणामों की तुलना करने का प्रयास करती हैं।
ऑटोमोटिव नॉब टॉर्क टेस्ट गलत क्यों होते हैं
आधुनिक सेंसर बहुत साफ संख्यात्मक डेटा उत्पन्न कर सकते हैं।
यह गारंटी नहीं देता है कि डेटा इच्छित यांत्रिक घटना का प्रतिनिधित्व करता है।
छह सेटअप समस्याएँ विशेष ध्यान देने योग्य हैं।
1. फिक्स्चर स्लिपेज
यदि नॉब या DUT फिक्स्चर के अंदर चलता है, तो सेटअप में कुछ कमांड किए गए रोटेशन खो जाते हैं।
सॉफ़्टवेयर अभी भी एक सहज वक्र उत्पन्न कर सकता है, लेकिन वह वक्र आवश्यक रूप से मान्य नहीं है।
2. अत्यधिक क्लैंपिंग
विपरीत गलती बहुत आक्रामक तरीके से पकड़ रही है।
एक प्लास्टिक नॉब, हाउसिंग, या स्विच बॉडी क्लैंपिंग दबाव में ख़राब हो सकती है, परीक्षण शुरू होने से पहले घर्षण या संरेखण बदल सकती है।
फिक्स्चर को मापे जा रहे तंत्र को बदले बिना DUT को नियंत्रित करना चाहिए।
3. ऑफ-एक्सिस संरेखण
यह अनियमित ऑटोमोटिव नियंत्रणों के साथ विशेष रूप से महत्वपूर्ण है।
घुंडी का बाहरी आकार एक विश्वसनीय संरेखण संदर्भ प्रदान नहीं कर सकता है।
संरेखण DUT के <मजबूत डेटा-स्टार्ट="15326" डेटा-एंड ="15354" से स्थापित किया जाना चाहिए>कार्यात्मक रोटेशन अक्ष - उदाहरण के लिए, शाफ्ट अक्ष, घूर्णी केंद्र, या परिभाषित बढ़ते डेटम - केवल बाहरी आवास को नेत्रहीन रूप से केंद्रित बनाने के बजाय।
Misalignment साइड लोड और अतिरिक्त प्रतिरोध का परिचय दे सकता है।
4. असंगत घूर्णी गति
यदि परीक्षणों के बीच गति बदलती है, तो मापी गई प्रतिक्रिया भी बदल सकती है।
इसलिए परीक्षण की गति को परिभाषित किया जाना चाहिए और दोहराने योग्य होना चाहिए जब भी विधि को नियंत्रित रोटेशन की आवश्यकता होती है।
5. असंगत प्रारंभिक कोण
एक नमूने पर 0° और दूसरे पर 5° से शुरू होने का मतलब यह हो सकता है कि दो परीक्षणों में बिल्कुल समान यांत्रिक घटनाएँ नहीं हैं।
अनुक्रमित स्विच के लिए, वक्रों की तुलना करने से पहले प्रारंभिक स्थिति और रोटेशन विंडो को परिभाषित किया जाना चाहिए।
6. गलत टॉर्क रेंज
केवल अधिकतम क्षमता से चुना गया सेंसर काम करने वाले टॉर्क से खराब मेल खा सकता है।
नाममात्र टोक़ के बहुत करीब चुना गया सेंसर विपरीत समस्या पैदा कर सकता है यदि ब्रेकअवे या क्षणिक चोटियाँ उपलब्ध सीमा से अधिक हैं।
सेंसर को उस क्षेत्र में उपयुक्त माप प्रदर्शन प्रदान करते हुए पूरी घटना को कवर करने की आवश्यकता होती है जो वास्तव में मायने रखता है।

फिक्स्चर माप का हिस्सा है
ऑटोमोटिव इंटीरियर नियंत्रण शायद ही कभी सुविधाजनक प्रयोगशाला आकार होते हैं।
एक परीक्षण कार्यक्रम में गोल HVAC नॉब, लघु चयनकर्ता, recessed नियंत्रण, रोटरी एनकोडर, बनावट वाली सतहें, अनियमित आवास, या पूर्ण नियंत्रण मॉड्यूल शामिल हो सकते हैं।
कोई एकल स्थिरता ज्यामिति नहीं है जो उन सभी के लिए स्वचालित रूप से सही हो।
घूर्णन स्थिरता को नियंत्रण को फिसलने या नुकसान पहुंचाए बिना टॉर्क संचारित करने की आवश्यकता होती है।
स्थिर स्थिरता को आवास को विकृत किए बिना या तंत्र में हस्तक्षेप किए बिना DUT को नियंत्रित करने की आवश्यकता है।
और घूर्णी अक्षों को घटक की कार्यात्मक ज्यामिति के चारों ओर संरेखित करने की आवश्यकता है।
यह स्थिरता को माप श्रृंखला का हिस्सा बनाता है:
<मजबूत डेटा-स्टार्ट="17811" डेटा-एंड="17920">टॉर्क सेंसर + नियंत्रित रोटेशन + रोटरी फिक्स्चर + DUT फिक्स्चर + संरेखण + कोण मापन + डेटा
यदि उन तत्वों में से एक गलत है, तो सेंसर सटीकता बढ़ाने से समस्या का समाधान नहीं होता है।
<मजबूत डेटा-स्टार्ट="18013" डेटा-एंड ="18072">एक सटीक सेंसर गलत सेटअप को सटीक रूप से माप सकता है।

आवश्यकता के साथ प्रारंभ करें, मानक संख्या
नहींकोई एकल सार्वभौमिक टोक़ विनिर्देश नहीं है जो प्रत्येक ऑटोमोटिव नॉब, रोटरी स्विच या चयनकर्ता के लिए स्वीकार्य घूर्णी व्यवहार को परिभाषित करता है।
वास्तविक आवश्यकताएँ OEM विनिर्देश, टियर 1 आवश्यकता, घटक आरेखण, उत्पाद सत्यापन योजना, या आंतरिक परीक्षण प्रक्रिया से आ सकती हैं।
इसका मतलब है कि उपकरण का चयन आवश्यकता से ही शुरू होना चाहिए।
किस नियंत्रण का परीक्षण किया जा रहा है? किस आंदोलन की आवश्यकता है? कौन सी टॉर्क घटना मायने रखती है? किस कोण पर? किस दिशा में? किस गति से? किस पर्यावरणीय या स्थायित्व की स्थिति में? और पास या फेल क्या होता है?
एक बार उन सवालों के जवाब मिल जाने के बाद, आवश्यकता को माप प्रणाली में अनुवादित किया जा सकता है।
< href = "https://www.itm-lab.com/product/servo-control-automatic-torque-test-machine-rs-6300d.html" लक्ष्य का चयन कैसे करें = "_blank" rel = "noopener">ऑटोमोटिव रोटरी नियंत्रण के लिए टोक़ परीक्षक
जब उत्पाद को मशीन से पहले परिभाषित किया जाता है तो चयन प्रक्रिया बहुत आसान हो जाती है।
अपेक्षित टॉर्क रेंज से प्रारंभ करें, जिसमें उच्चतम ब्रेकअवे, डिटेंट, या क्षणिक घटना शामिल है जिसे कैप्चर करने की आवश्यकता है। सेंसर को अकेले सामान्य चलने वाले टॉर्क से आकार न दें।
फिर गति को परिभाषित करें।
एक तीन-स्थिति चयनकर्ता जो 60° से गुजरता है, एक निरंतर रोटरी एनकोडर से एक अलग एप्लिकेशन है। परीक्षक को आवश्यक कोण, दिशा और घूर्णी गति को पुन: उत्पन्न करने की आवश्यकता होती है।
इसके बाद फिक्स्चर आता है।
एक उपयुक्त टॉर्क रेंज मदद नहीं करती है यदि DUT को उसके कार्यात्मक रोटेशन अक्ष के चारों ओर नहीं लगाया जा सकता है।
अंत में, तय करें कि वास्तव में किस डेटा की आवश्यकता है।
कुछ परीक्षणों की केवल आवश्यकता हो सकती है:
<मजबूत डेटा-स्टार्ट="20228" डेटा-एंड="20243">पीक टॉर्क
दूसरों को आवश्यकता हो सकती है:
ब्रेकअवे + रनिंग + डिटेंट पीक + कोणीय स्थिति + पूर्ण टॉर्क-एंगल वक्र
स्थायित्व कार्य के लिए, सिस्टम को माप प्रक्रियाओं से पहले/बाद में दोहराने योग्य साइक्लिंग या सुसंगत की भी आवश्यकता हो सकती है।
इसलिए उपयोगी चयन अनुक्रम है:
<मजबूत डेटा-स्टार्ट="20514" डेटा-एंड ="20603">DUT → टॉर्क इवेंट →रेंज → कोण → दिशा → गति → स्थिरता → डेटा → टेस्ट सिस्टम
पहले नियंत्रण व्यवहार को परिभाषित करें। परीक्षक सेकंड का चयन करें।
ऑटोमोटिव टॉर्क परीक्षण समाधान का अनुरोध करते समय क्या भेजना है
भेजने के बजाय:
<मजबूत डेटा-स्टार्ट="20768" डेटा-एंड="20803">"हमें एक नॉब टॉर्क टेस्टर की आवश्यकता है।
भेजें:
DUT: नॉब/रोटरी स्विच/चयनकर्ता/एनकोडर/अन्य
<मजबूत डेटा-स्टार्ट="20872" डेटा-एंड="20888">आवेदन: एचवीएसी/इंफोटेनमेंट/लाइटिंग/सीट/अन्य
<मजबूत डेटा-स्टार्ट="20936" डेटा-एंड ="20962">सामान्य कार्य टॉर्क: _____ एनएम
<मजबूत डेटा-स्टार्ट="20974" डेटा-एंड="21002">उच्चतम अपेक्षित टॉर्क: _____ एनएम
<मजबूत डेटा-स्टार्ट="21014" डेटा-एंड="21042">ब्रेकअवे/डिटेंट पीक: _____ एनएम
<मजबूत डेटा-स्टार्ट="21054" डेटा-एंड ="21073">रोटेशन कोण: _____ °
<मजबूत डेटा-स्टार्ट="21083" डेटा-एंड="21106">रोटेशन दिशा: CW/CCW/दोनों
<मजबूत डेटा-स्टार्ट="21124" डेटा-एंड ="21145">घूर्णी गति: _____
<मजबूत डेटा-स्टार्ट="21153" डेटा-एंड ="21174">डिटेंट पोजीशन: _____
आवश्यक परिणाम: पीक/ब्रेकअवे/रनिंग / डिटेंट/टॉर्क-एंगल कर्व
<मजबूत डेटा-स्टार्ट="21261" डेटा-अंत ="21280">DUT आयाम: _____
<मजबूत डेटा-स्टार्ट="21288" डेटा-एंड="21334">फंक्शनल रोटेशन एक्सिस/माउंटिंग डेटम: _____
<मजबूत डेटा-स्टार्ट="21342" डेटा-एंड="21366">स्थिरता आवश्यकता: _____/अनुशंसा
<मजबूत डेटा-स्टार्ट="21386" डेटा-एंड="21415">स्थायित्व परीक्षण आवश्यक: हाँ/नहीं
<मजबूत डेटा-स्टार्ट="21426" डेटा-अंत ="21457">पर्यावरण कंडीशनिंग: _____
<मजबूत डेटा-स्टार्ट="21465" डेटा-एंड="21493">तापमान पर मापा गया: हाँ/नहीं/परिभाषित नहीं
<मजबूत डेटा-स्टार्ट="21518" डेटा-एंड="21551">टेस्ट विशिष्टता/ड्राइंग: _____
वह जानकारी आपूर्तिकर्ता को मूल्यांकन करने की अनुमति देती है:
Torik Range → Balance → Balance → Angle → Fixture → डेटा → मशीन
यदि टॉर्क रेंज अभी तक ज्ञात नहीं है, तो मशीन की क्षमता का अनुमान लगाने के बजाय उत्पाद ड्राइंग, नमूना फ़ोटोग्राफ़, पिछला परीक्षण वक्र, या प्रतिनिधि नमूना जानकारी भेजें।
अक्सर पूछे जाने वाले प्रश्न
नॉब टॉर्क टेस्ट क्या मापता है?
एक घुंडी टोक़ परीक्षण परिभाषित परीक्षण स्थितियों के तहत घूर्णी प्रतिरोध को मापता है। घटक के आधार पर, परिणाम में ब्रेकअवे टॉर्क, रनिंग टॉर्क, डिटेंट टॉर्क, पीक टॉर्क और घूर्णी कोण के एक फ़ंक्शन के रूप में टॉर्क शामिल हो सकते हैं।
रोटरी स्विच में डिटेंट टॉर्क क्या है?
डिटेंट टॉर्क एक अनुक्रमित स्थिति के माध्यम से आगे बढ़ने से जुड़े टॉर्क व्यवहार का वर्णन करता है। एक बहु-स्थिति स्विच के लिए, इंजीनियर व्यक्तिगत डिटेंट घटनाओं के परिमाण और कोणीय स्थिति दोनों की तुलना कर सकते हैं।
टॉर्क-एंगल कर्व क्यों उपयोगी है?
एक पीक वैल्यू आपको अधिकतम टॉर्क तक पहुंचने के बारे में बताता है। एक टॉर्क-एंगल वक्र यह भी दिखाता है कि वह मान कहाँ हुआ और बाकी रोटेशन के दौरान क्या हुआ। यह विशेष रूप से ब्रेकअवे व्यवहार, डिटेंट पैटर्न और चलने वाले प्रतिरोध में स्थानीय परिवर्तनों की पहचान करने के लिए उपयोगी है।
क्या CW और CCW टॉर्क का अलग-अलग परीक्षण किया जाना चाहिए?
यदि आवश्यकता दोनों दिशाओं को कवर करती है, तो उन्हें तदनुसार परिभाषित और मापा जाना चाहिए। यांत्रिक ज्यामिति और घर्षण अलग-अलग दक्षिणावर्त और वामावर्त व्यवहार उत्पन्न कर सकते हैं।
क्या टॉर्क परीक्षण माप सकता है कि एक घुंडी "कैसा लगता है"?
यह घूर्णी यांत्रिक व्यवहार के महत्वपूर्ण भागों को निर्धारित कर सकता है, जैसे कि ब्रेकअवे, रनिंग प्रतिरोध और डिटेंट स्थिरता। यह मानव स्पर्श धारणा के हर पहलू का प्रतिनिधित्व नहीं करता है, इसलिए इसका उपयोग अन्य उत्पाद-विशिष्ट मूल्यांकनों के साथ किया जा सकता है।
मुझे टॉर्क रेंज कैसे चुननी चाहिए?
पूर्ण अपेक्षित घटना का उपयोग करें—न कि केवल सामान्य रनिंग टॉर्क। ब्रेकअवे और डिटेंट चोटियों, उत्पाद भिन्नता, और किसी भी अन्य टॉर्क इवेंट पर विचार करें जिसे परीक्षण को कैप्चर करना चाहिए, फिर सत्यापित करें कि चयनित सेंसर उस सीमा के भीतर उपयुक्त माप प्रदर्शन प्रदान करता है।
क्या मैं पर्यावरण कंडीशनिंग से पहले और बाद में टॉर्क की तुलना कर सकता हूं?
हां, यदि प्रक्रिया शर्तों को स्पष्ट रूप से परिभाषित करती है। इस बात पर विशेष ध्यान दें कि क्या DUT को कंडीशनिंग तापमान पर मापा जाता है या स्थानांतरण के बाद, क्योंकि वे आवश्यक रूप से समकक्ष परीक्षण स्थितियां नहीं हैं।
अंतिम विचार
एक ऑटोमोटिव रोटरी नियंत्रण के लिए, एक शिखर मान सही हो सकता है और फिर भी अधिकांश यांत्रिक कहानी अनकही छोड़ सकता है।
एक उपयोगी परीक्षण अधिक विशिष्ट प्रश्न पूछता है।
कितना टॉर्क मूवमेंट शुरू करता है? रोटेशन के दौरान क्या होता है? क्या डिटेंट सुसंगत हैं? वे कहाँ होते हैं? क्या व्यवहार विपरीत दिशा में बदलता है? और क्या साइकिल चलाने या पर्यावरणीय जोखिम के बाद भी यही पैटर्न बना रहता है?
टॉर्क-एंगल माप दोहराए जाने योग्य यांत्रिक डेटा के साथ उन प्रश्नों का उत्तर देने का एक तरीका प्रदान करता है।
लेकिन वक्र उतना ही उपयोगी है जितना कि इसके पीछे का परीक्षण।
टॉर्क रेंज, रोटेशन, गति, प्रारंभिक स्थिति, संरेखण और स्थिरता सभी को वास्तविक DUT का प्रतिनिधित्व करने की आवश्यकता है।
जो इस एप्लिकेशन के लिए केंद्रीय सिद्धांत की ओर जाता है:
<ब्लॉककोट डेटा-स्टार्ट="25435" डेटा-एंड ="25513">समान पीक टॉर्क का मतलब जरूरी नहीं कि एक ही घूर्णी व्यवहार हो।
पहले नियंत्रण व्यवहार को परिभाषित करें। फिर इसके चारों ओर माप प्रणाली का निर्माण करें।
ऑटोमोटिव रोटरी कंट्रोल टॉर्क टेस्ट को कॉन्फ़िगर करने की आवश्यकता है?
ITM-LAB को अपना <मजबूत डेटा-स्टार्ट="25683" डेटा-एंड ="25813">DUT, अपेक्षित कार्य और पीक टॉर्क, रोटेशन कोण, दिशा, गति, आयाम, स्थिरता जानकारी और आवश्यक परिणाम भेजें।
इन विवरणों का उपयोग वास्तविक ऑटोमोटिव नियंत्रण के आसपास टॉर्क रेंज, सेंसर, स्थिरता, नियंत्रित गति और टॉर्क-एंगल माप आवश्यकताओं का मूल्यांकन करने के लिए किया जा सकता है।
<मजबूत डेटा-स्टार्ट="25989" डेटा-एंड ="26019">अपने टॉर्क टेस्ट पर चर्चा करें→
